第 7 章 — コードを生成し、参照ランタイムで動かす
この章では、仕様から Unity の C# コードを生成し、同じ IR を Python 参照ランタイムで動かして結果を確かめます(約 15 分)。演習では、期限や環境のパラメータを変え、結果を予想してから観察します。
7.1 学ぶこと
手順で:
- 1 つの CLI コマンドで CADL が Unity に貼れる C# ツリーに変わる仕組み。
- 同じ意味論のランタイムがなぜ 2 つあるのか(IR を解釈実行する Python 参照ランタイムと、生成される C#)。
演習で:
- 自分の仕様に対して Python 参照ランタイムをマルチロボットで実行できる。
- NDJSON トレースを読み、ロボットごとのサマリに集約できる。
- 1 つずつパラメータを変え、観測前に予測を立てる。
7.2 背景
テストベンチとしての参照ランタイム
cadl-raspimouse-simulator/cadl/runtime/ の Python ランタイムは IR を読み込み、離散時間のシミュレーションを実行します。このシミュレーションは決定論的で、何度実行しても同じ結果になります。固定のテストベンチとして、5 台のロボットを動かす multi_robot_demo.py を使います。
| ロボット | 期待する終端 | 何を確かめるか |
|---|---|---|
| robot-0-1 | Completed | 正常系が通ることの確認 |
| robot-1-1 | Violated via deadline:accept | 期限切れが検出されること |
| robot-2-1 | Violated via monitor:battery_guard | 周期的な monitor が違反を検出すること |
| robot-3-1 | Violated via monitor:deadline_watch | 宣言的な monitor が違反を検出すること |
| robot-4-1 | Proposed のまま | インスタンスの状態が変わらない場合も、トレースとして記録されること |
仕様を変更したときは、この表を正解(ground truth)として、実行結果と比べます。
この表は同梱の fixture についてのものです。同梱の fixture は battery_guard と deadline_watch の両方の monitor を宣言しています。自分の IR でデモを動かすとき(--ir、演習 7.2 以降)、自分のファイルで宣言していない monitor は発火しません。第 5 章の v2 は battery_guard を持ちますが deadline_watch を持たないので、robot-3-1 は Violated にならず、違反なしの Delivering で終わります。自分の v2 に battery_guard もない場合、robot-2-1 は Violated のままですが、原因は deadline:accept になります。
7.3 手順
リポジトリに、検査から Unity への配置までを一度に行うスクリプトが入っています。次のように実行します。
cd ~/program/cadl_repo
./scripts/sos_dsl_handson_e2e.sh \
    examples/sos_dsl_robot_delivery.cadl \
    --unity ../cadl-raspimouse-simulator/unity
シミュレータのリポジトリが無くても、コード生成までは実行できます。
--unity ""を渡すと、output/sos_dsl_handson/に C# ツリーを生成したところでスクリプトが終了します。自分の仕様を使いたいなら入力を
my_delivery.cadlに変えてください。ただし bridge が発火するイベント名とlifecycle.transitions[*].on:が一致している必要があるので、最初は同梱の例を使ってください。
7.4 期待される出力
$ ./scripts/sos_dsl_handson_e2e.sh examples/sos_dsl_robot_delivery.cadl \
      --unity ../cadl-raspimouse-simulator/unity

== INPUT ==
  source : .../examples/sos_dsl_robot_delivery.cadl
  size   : 166 lines

== Step 1/4 — parse + type-check (cadl check) ==
  OK

== Step 2/4 — emit Sim-IR JSON (cadl sim-ir) ==
  output/sos_dsl_handson/sos_dsl_robot_delivery.ir.json
  contracts : 1
  states    : 7
  monitors  : 3

== Step 3/4 — codegen Unity C# (cadl codegen --target unity-csharp) ==
  output    : output/sos_dsl_handson/unity-csharp
  runtime   : 5 files
  generated : 3 files
  total lines : 783

== Step 4/4 — drop into ../cadl-raspimouse-simulator/unity/Assets/Scripts/SoSDsl/ ==
  installed: .../Runtime, .../Generated
  preserved: .../Demo (if it existed)

== DONE ==
Next steps for the student:
  1. Open the Unity project at .../unity in Unity 6 (6000.2)
  2. Open Assets/Scenes/C-SoS.unity
  3. Add a ContractRuntimeHost GameObject (Demo/ContractRuntimeHost)
  4. Attach PilotContractBridge to each robot that has Pilot_CSoS
  5. Press Play and watch the Console for [lifecycle ...] / [violation ...]

See the textbook for the full walkthrough (Chapter 8 covers these steps):
  https://www.ertl.jp/cadl-spec/docs/textbook/
生成されたツリーは次のとおりです。
output/sos_dsl_handson/unity-csharp/
├── Runtime/                          # 生成のたび同一、契約間で共有
│   ├── Severity.cs                   # enum Minor / Major / Critical
│   ├── ContractEvent.cs              # lifecycle/violation 共通の struct
│   ├── EventBus.cs                   # 軽量 FIFO publish-subscribe
│   ├── PredicateEvaluator.cs         # CADL 述語評価器(Python 版と同等)
│   └── ContractRuntime.cs            # 登録 + tick ループ
└── Generated/                        # CADL の契約ごとに 1 セット
    ├── DeliverySlaState.cs           # public enum DeliverySlaState { Proposed, Assigned, ... }
    ├── DeliverySlaContract.cs        # DELIVERY_SLA 用 IContractInstance 実装
    └── DeliverySlaMonitors.cs        # monitor 1 個に対し Eval_xxx メソッド
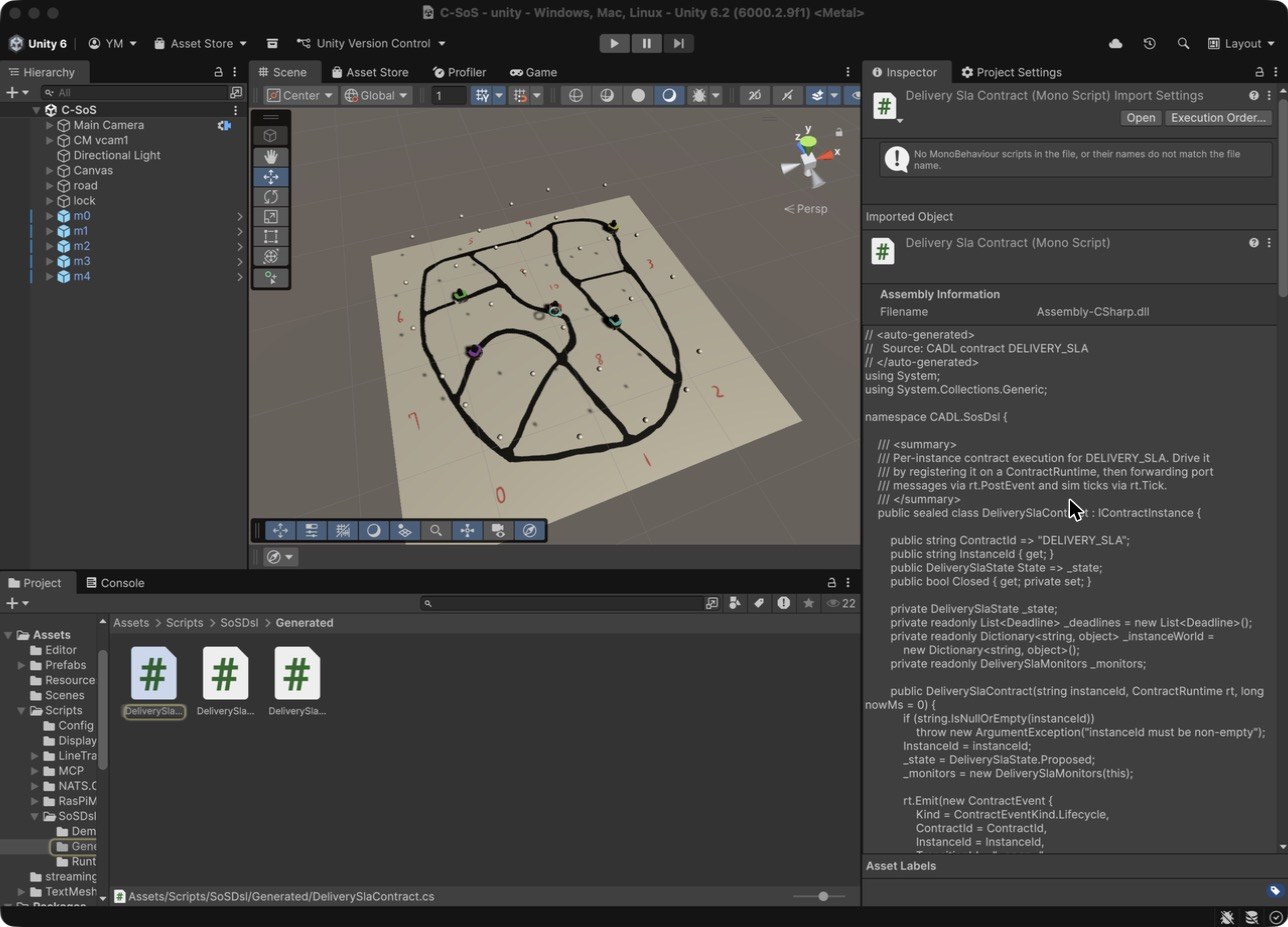
スクリプトを実行すると、生成されたファイルが Unity プロジェクトに入ります。Unity でプロジェクトを開き(開き方は 8.2 節)、Project ウィンドウを見ると、Assets/Scripts/SoSDsl/Generated の下に表示されます。DeliverySlaContract を選ぶと、生成された C# が Inspector に表示されます(このファイルは編集しません。再生成のたびに上書きされます)。
7.5 なぜ 2 つのランタイム?
どちらのランタイムも同じ IR をもとに動きますが、IR の使い方が異なります。Python 参照ランタイム(シミュレータリポジトリの cadl/runtime/engine.py)は、起動時に IR JSON を読み込んで実行する、手書きのインタプリタです。一方、C# の契約クラスは、cadl codegen が IR から生成したコードです。
両方のランタイムが正しいなら、同じ入力に対して同じトレースを生成するはずです。Python 側は Unity が無くても実行できます。
cd ~/program/cadl-raspimouse-simulator
python3 -m cadl.runtime.multi_robot_demo --summary
$ python3 -m cadl.runtime.multi_robot_demo --summary
# multi_robot_demo summary (20 events)
  robot-0-1     state=Completed     violations=[(none)]
  robot-1-1     state=Violated      violations=[deadline:accept]
  robot-2-1     state=Violated      violations=[monitor:battery_guard]
  robot-3-1     state=Violated      violations=[monitor:deadline_watch]
  robot-4-1     state=Proposed      violations=[(none)]

  kind counts:  {'lifecycle': 17, 'violation': 3}
  cause counts: {'open': 5, 'event': 9, 'monitor': 2, 'deadline': 1}
5 台のロボットが、それぞれ異なる最終状態になります。これは、契約が取りうる結果(正常完了・期限違反・モニター違反・未割当のまま)を 1 回の実行でまとめて見られるように組んだ、Python 側のシナリオです。
第 8 章の Unity 実行では、割当のタイミングも各ロボットのバッテリ設定も違うので、この 5 行がそのまま再現されるわけではありません(Unity では通常、バッテリを下げた 1 台が battery_guard で違反し、残りは Completed まで進みます)。Python と Unity で比べるのは、同じ仕組み(lifecycle の遷移、deadline、monitor)が同じ意味で動作しているかどうかです。個々の結果の並びまでは一致しません。
🛠 うまくいかないとき:
multi_robot_demoが見つからないコマンドは
cadl-raspimouse-simulatorのルートで実行してください。Python はcadl.runtimeをカレントディレクトリから探します。別の場所で実行すると、runtimeモジュールを持たないコンパイラ側のcadlパッケージだけが見つかり、No module named cadl.runtimeというエラーになります。契約インスタンスを 1 つずつ確認したいときは、
demo_deliveryを使うと、3 つの仕組み(正常系・期限違反・モニタ違反)を 1 契約ずつ確認できます(出力は 1 契約ぶんなので、上の 5 台の表とは形が異なります)。
7.6 生成されたコードと参照ランタイムの中身
同梱の例題 examples/sos_dsl_robot_delivery.cadl(166 行)を例に、自分の書いた 1 行がどのファイルのどの部分に変換されるかを追います。手順を進めるのには必要ありません。コマンドが何を作ったのかを知りたくなったときに読んでください。
(1) 仕様 → IR。.cadl の deadline: 5s は、cadl_repo/src/cadl/parser.py が構文解析し、sim/lower.py が IR に変換すると "deadline_ms": 5000 という JSON になります(IR 全体で 300 行)。IR は、人が読み書きしやすくするための書き方を取り除き、機械が実行しやすい形にした中間表現です。
(2) IR → C#。codegen/unity_csharp/contract_emitter.py が IR を読んで、契約 1 つにつき 3 ファイルを生成します:状態の列挙(DeliverySlaState.cs)、状態機械本体(DeliverySlaContract.cs)、監視ルール(DeliverySlaMonitors.cs)。これに共有ランタイム 5 ファイル(下の表)を足した計 783 行が unity/Assets/Scripts/SoSDsl/ に配置されます。
生成される C# — unity/Assets/Scripts/SoSDsl/
| ファイル | 中身 | 行数の目安 |
|---|---|---|
Runtime/ContractRuntime.cs | インスタンス登録・イベント配送(1 インスタンス宛て、または全インスタンス)・Tick ループ。ランタイムの本体 | 約 100 |
Runtime/PredicateEvaluator.cs | "battery < 20 AND state == Assigned" のような述語文字列の評価器 | 約 250 |
Runtime/ContractEvent.cs | lifecycle / violation イベントの共通構造体。Console の行はここの ToString() | 約 40 |
Runtime/EventBus.cs / Severity.cs | 軽量 pub-sub と深刻度 enum | 小 |
Generated/DeliverySlaContract.cs | 遷移表。「このイベントが来て、この状態なら、この状態へ」という if 文が並ぶ | 約 220 |
Generated/DeliverySlaMonitors.cs | 監視ルール。周期(500ms 等)ごとに述語を評価し、真なら違反を発行 | 約 100 |
Python 参照ランタイム — cadl/runtime/(照合用)
| ファイル | 中身 |
|---|---|
engine.py | C# ランタイムと同じ意味論の Python 実装(約 720 行)。IR を読み、状態機械・期限・監視を動かす |
multi_robot_demo.py | 5 台のロボットが 5 通りの結果(完了・応答期限切れ・バッテリ違反・配送遅延・未割当)になるように組んだシナリオの実行 |
コードを読む(任意、約 30 分)
examples/sos_dsl_robot_delivery.cadlを上から読む(10 分)。コメントが多く、第 4〜5 章の答えでもあります。Generated/DeliverySlaContract.csのHandleEventを読み(10 分)、.cadlの遷移がそのまま if 文になっているのを確かめる。engine.pyのContractRuntime.tickを読む(10 分)。
ほかの生成先
本書で使う生成先は --target unity-csharp だけです。python、solidity、opa も同じファイルからコードを生成し、agent-rego と agent-cedar はエージェント統治拡張の境界の方針を生成します。規範拡張を宣言したファイルでは、opa は契約ごとに Rego の規範モニターも出力し、solidity は規範モニターのコントラクトも出力します。どちらも観測から規範の判定を計算します(仕様書の付録 D D.5 節)。
7.7 チェック
cd ~/program/cadl_repo
pip install pytest          # 初回のみ。第 2 章ではインストールされません
PYTHONPATH=src python3 -m pytest tests/test_unity_csharp_structural.py -q
# 9 passed
これら 9 個のテストは、Unity が生成 C# をコンパイルできなくなる構造的バグ(括弧不一致、namespace 欠落、名前衝突等)を検出します。失敗した場合は、生成器の変更で不具合が入ったことを意味します。
7.8 おさらい
ここまでで、次のものができています。
- 300 行の Sim-IR JSON(同梱の例の場合)。
- 783 行の Unity に貼れる C# ツリー(Unity プロジェクトに配置済み)。
- C# のトレースがどうなるべきかを示す、Python のリファレンス実装。
7.9 演習
演習 7.1 (★) — ベースラインを取得
目的: まずは同梱の fixture に対して multi_robot_demo --summary を実行し(自分の my_delivery_v2.cadl はまだ使いません)、出力をそのまま記録して各行を説明する。
手順:
cd ~/program/cadl-raspimouse-simulator
python3 -m cadl.runtime.multi_robot_demo --summary > session4_baseline.txt
python3 -m cadl.runtime.multi_robot_demo --log session4_baseline.ndjson
確認: 5 体すべての最終状態が上の表と一致する。
演習 7.2 (★★) — 期限を縮める
目的: my_delivery_v2.cadl の accept 期限を 5s → 1s → 100ms → 50ms と段階的に縮め、結果が変わる境目を見つける。それでも完了するロボットはいるか?
手順:
-
my_delivery_v2.cadlを編集、accept遷移のdeadline: 5sをdeadline: 1sに変更(このシナリオの時間スケールはミリ秒で、ロボットは割当ての約 100 ms 後に応答します)。 -
IR を再生成し、
--irオプションを付けてデモを実行(--irを付けないと同梱の fixture が読み込まれる):cd ~/program/cadl_repocadl sim-ir my_delivery_v2.cadl --format json > my_delivery_v2.ir.jsoncd ~/program/cadl-raspimouse-simulatorpython3 -m cadl.runtime.multi_robot_demo --ir ~/program/cadl_repo/my_delivery_v2.ir.json --summary -
同じファイルを
deadline: 5sのまま実行したときの summary と比べ、続けて100msと50msで手順 1〜2 を繰り返す。本編テキストの v2 では次のようになります。deadline変化 5s、1s変化なし。summary は同一で、この実行では期限は制約になっていない。 100msrobot-2-1はViolatedのままだが、原因がmonitor:battery_guardからdeadline:acceptに変わる(モニタより先に期限が発火する)。50ms完了するロボットがなくなる。 robot-0-1〜robot-3-1がすべてdeadline:acceptでViolatedになる。my_delivery_v2.cadlにはdeadline_watchモニターとlate_failure遷移が無いので、5s・1s・100msの実行ではrobot-3-1はViolatedではなくDeliveringで終わります。自分の v2 で再現できるのは、同梱例の 5 通りの結果のうち 4 通りです。
振り返り: 期限が厳しすぎると(ここでは 50ms)、ロボットがどう動いてもすべての契約が違反になります。期限が緩すぎると(5s と 1s は同じ結果)、不正な動作を見逃します。実際の SoS では、期限の値をどのような手順で決めればよいでしょうか(ヒント:ベースラインのデータと、許容する偽陽性率)。
演習 7.3 (★★) — World パラメータを変える
目的: 同じシナリオを、インスタンスごとのバッテリ、速度、期限の値を変えて実行し、違反のパターンがどう変わるかを観察する。
手順: multi_robot_demo.py のコピーを作り、_seed_battery(...) と update_instance_world(...) の呼び出しを修正して、--summary で実行する。少なくとも 3 つの構成を試す。
提出: 構成名と、ロボットごとの終端状態を対応付けた小さな表。
授業で使う場合
授業の前に。
my_delivery_v2.cadlとその IR- (任意)第 6 章の
violation_trace_view.py
まとめと宿題。
次の授業(第 9 章)に持参:
session4_baseline.txt+session4_baseline.ndjson- パラメータスイープ表(最低 3 構成)
- 1 文:もっとも驚いた違反パターンとその理由