第 8 章 — Unity でシミュレーションを動かす
この章では、生成した契約コードを Unity のロボット群シミュレーションに組み込み、動いているシミュレーションの中で違反が検出されるのを確かめます(約 15 分)。
8.1 学ぶこと
- 既存シーンに
ContractRuntimeHostとPilotContractBridgeを組み込む方法。 - Unity Console でリアルタイムの contract イベントを読む方法。
8.2 手順
NATS と arbitrator を起動
2 つの別 Terminal で:
# Terminal 1 — NATS メッセージブローカ
nats-server -p 4222
[INFO] Starting nats-server
[INFO] Server is ready
[INFO] Listening for client connections on 0.0.0.0:4222
# Terminal 2 — C-SoS arbitrator (Go)
cd ~/program/cadl-raspimouse-simulator/arbitrator/C-SoS/main
go run .
[Config] Loaded from ../../../unity/Assets/streamingAssets/cadl_config.json: nats_url=nats://localhost:4222 numAgents=5
[Config]   init=init next=next ret=ret fin=fin disp=disp resource=resource
[Config]   taskArbitration.enabled=true protocol=fcfs intervalSec=5.0
この 3 行目 taskArbitration.enabled=true が出ていれば、arbitrator が設定を読めていて配送を配り始められる状態です。ここが false だったり [Config] 行自体が出ない場合は、設定ファイルを読めていません(下の注記の -config で絶対パスを渡してください)。このあとに [Motivation] Disabled (baseline behavior) という行も出ますが、動機拡張が無効であることを示しているだけです。
🛠 Play のたびに arbitrator を再起動する(重要)
Go の arbitrator はロボット台数や配送状態を起動時に一度だけ初期化し、Unity を停止→再生しても状態をリセットしません。前回セッションの「busy/割当中」を抱えたまま新しい配送を出さなくなり、全車が
Proposedのまま約 5 分後にdeadline_watchでViolated、という症状になります。Play のたびに Terminal 2 の arbitrator をCtrl+Cで止めて再起動してください(不安なら NATS も)。起動順は必ず NATS → arbitrator → Unity の Play。設定ファイルは絶対パスで明示すると確実です(既定は相対パスで、起動ディレクトリに依存します)。
起動直後に
[Config] … taskArbitration.enabled=true …が表示されれば config を読めています。
C-SoS シーンを開く
- Unity Hub を起動。
~/program/cadl-raspimouse-simulator/unityを Unity 6000.2.9f1 (Unity 6.2) で開く。 - 初回オープンはパッケージの取得と Library の構築で数分かかる。
- Project ペインで
Assets/Scenes/C-SoS.unityをダブルクリック。
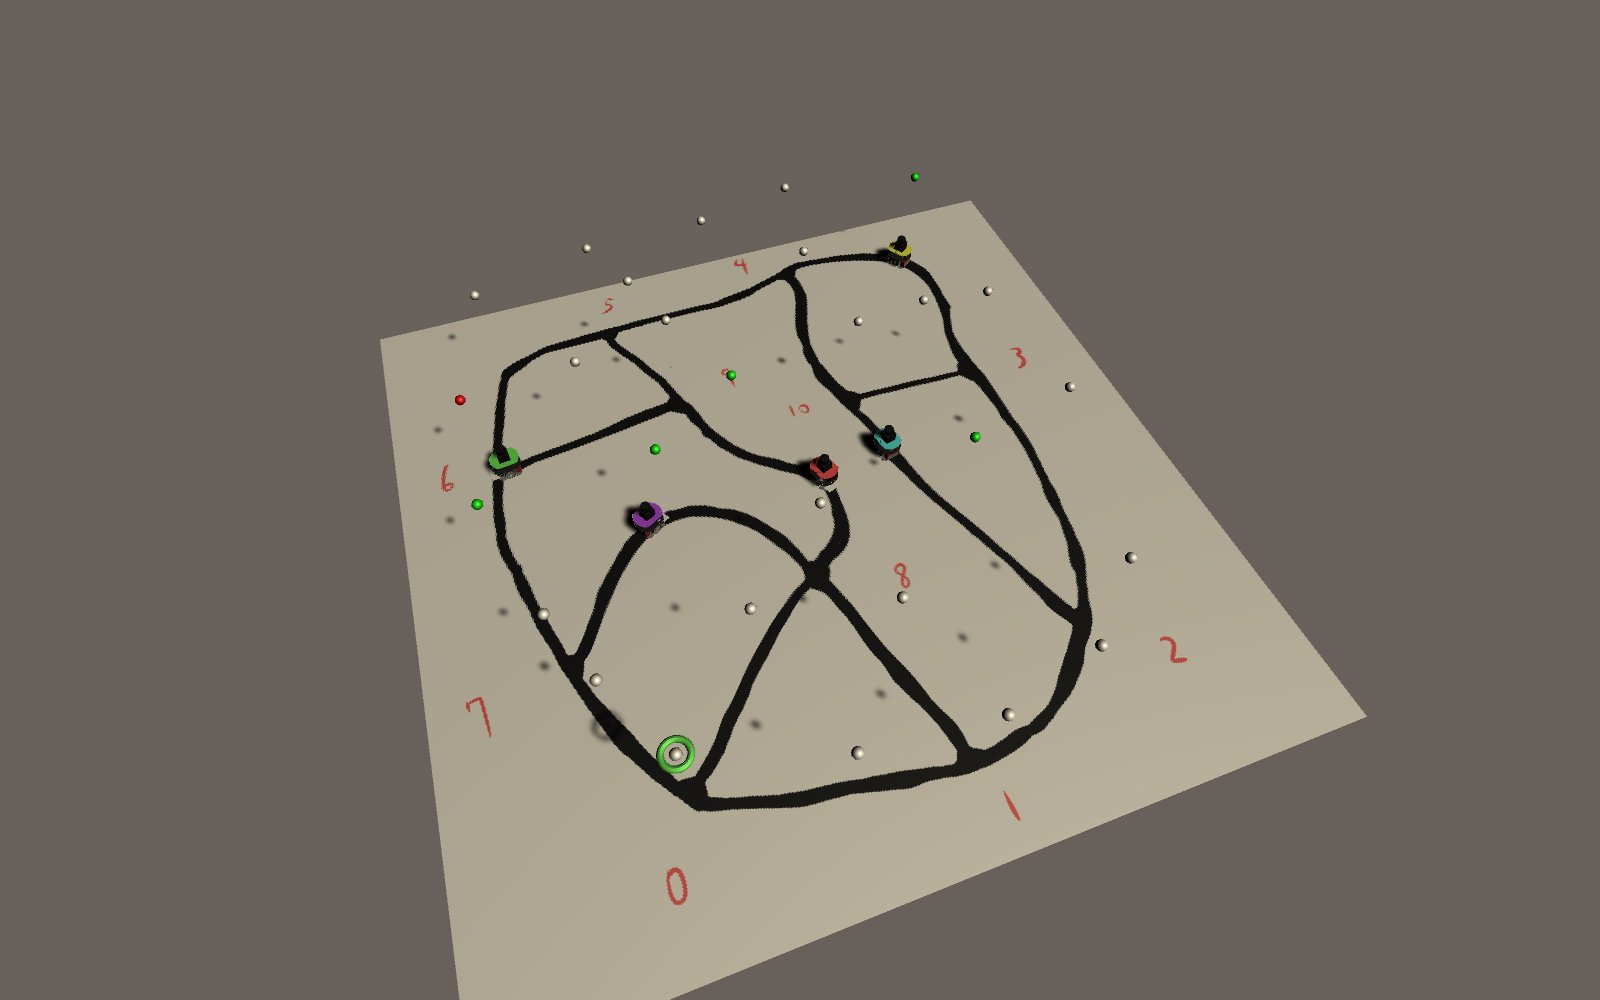
11 個のノードと 17 本のエッジからなる経路網(グラフ)と、その上を走る 5 体のロボット(Red / Blue / Green / Yellow / Purple)が見えるはずです。ノード数・エッジ数・台数はいずれも Assets/streamingAssets/cadl_config.json から読み込まれるので、Console にも [GraphDefinition] Loaded from CADL config: 11 nodes, 17 edges と出ます(CADL ファイルの context.environment にある grid_size: 30 は IR に引き継がれる抽象的な環境パラメータで、Unity シーンは参照しません。シーンの経路グラフは cadl_config.json で定義されたものです)。
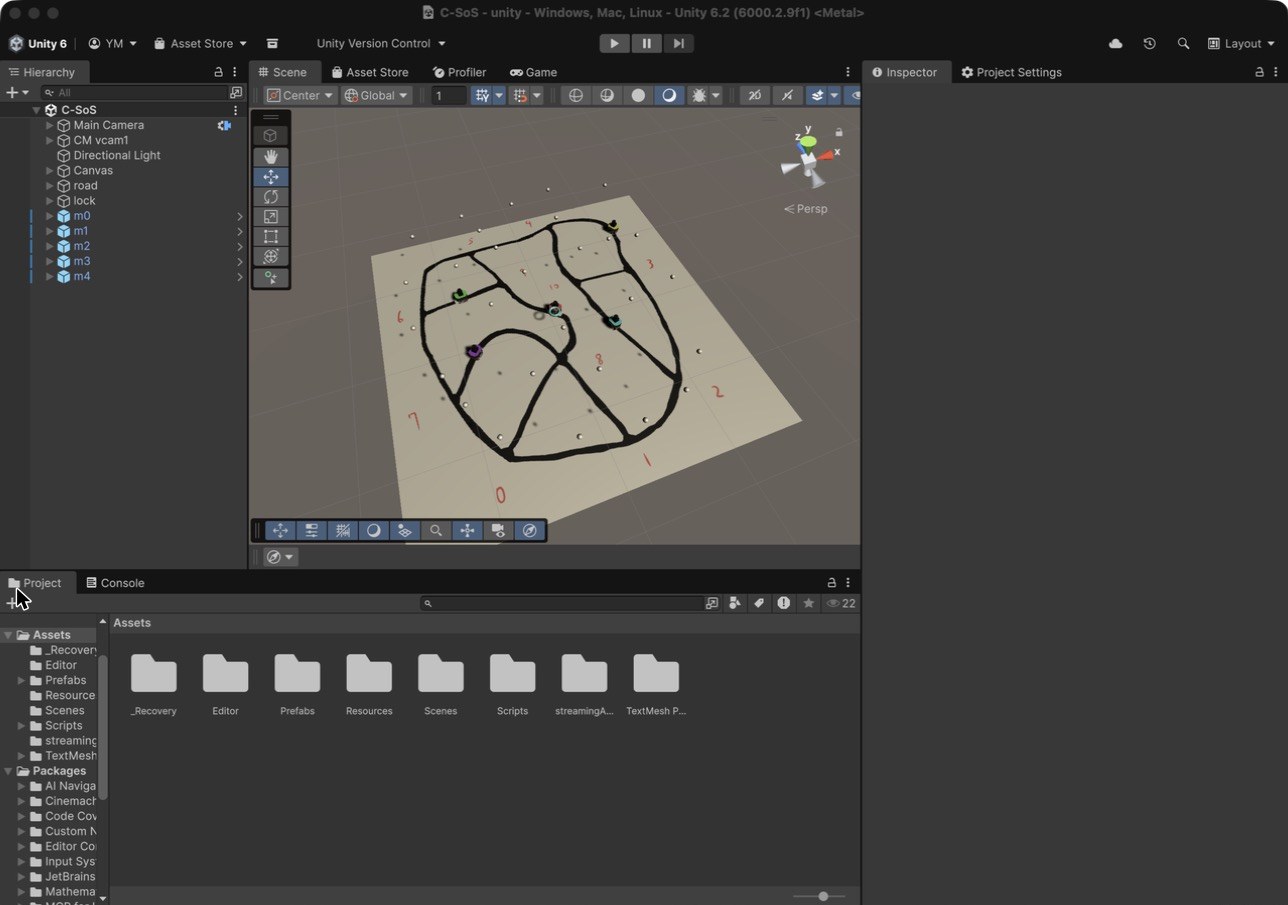
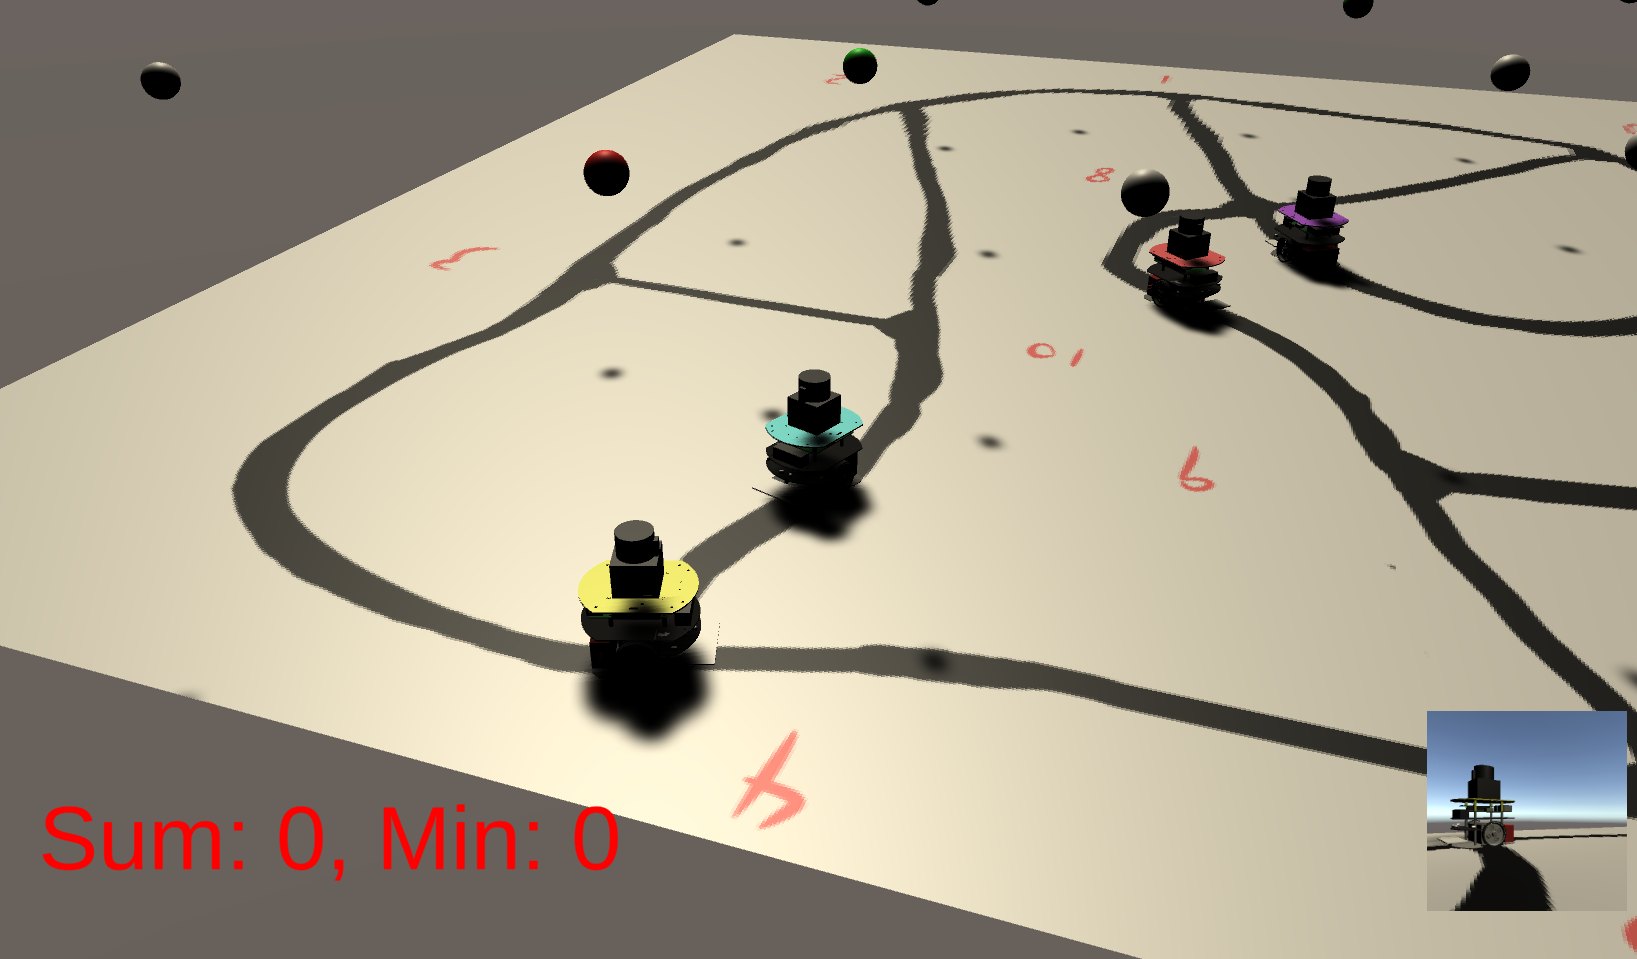
Scene ビューで経路網が小さく見える場合は、Hierarchy で road を選び、マウスを Scene ビューの上に置いて F キーを押すと、経路網が画面いっぱいに表示されます。Play 中の Game ビューは 1 台のロボット(m1)を追いかけ、その周りの経路網を映します。右下には、そのロボット自身のカメラの映像が出ます。経路網全体を一度に見たいときは Scene ビューを使います。
🛠 Unity のバージョンに注意
このプロジェクトは Unity 6000.2.9f1 で保存されており(
ProjectSettings/ProjectVersion.txtに記録)、本書の動作確認もこのバージョンで行っています。Unity Hub からインストールしてください。プロジェクトを追加したときに対応する Editor が無ければ、Unity Hub がインストールを案内します。Unity 2022.3 以前では開かないでください。
Packages/manifest.jsonには Unity 6 にしか無いパッケージが含まれています。より新しい Unity 6 で開くと初回にプロジェクトのアップグレードを求められますが、本書では未確認です。
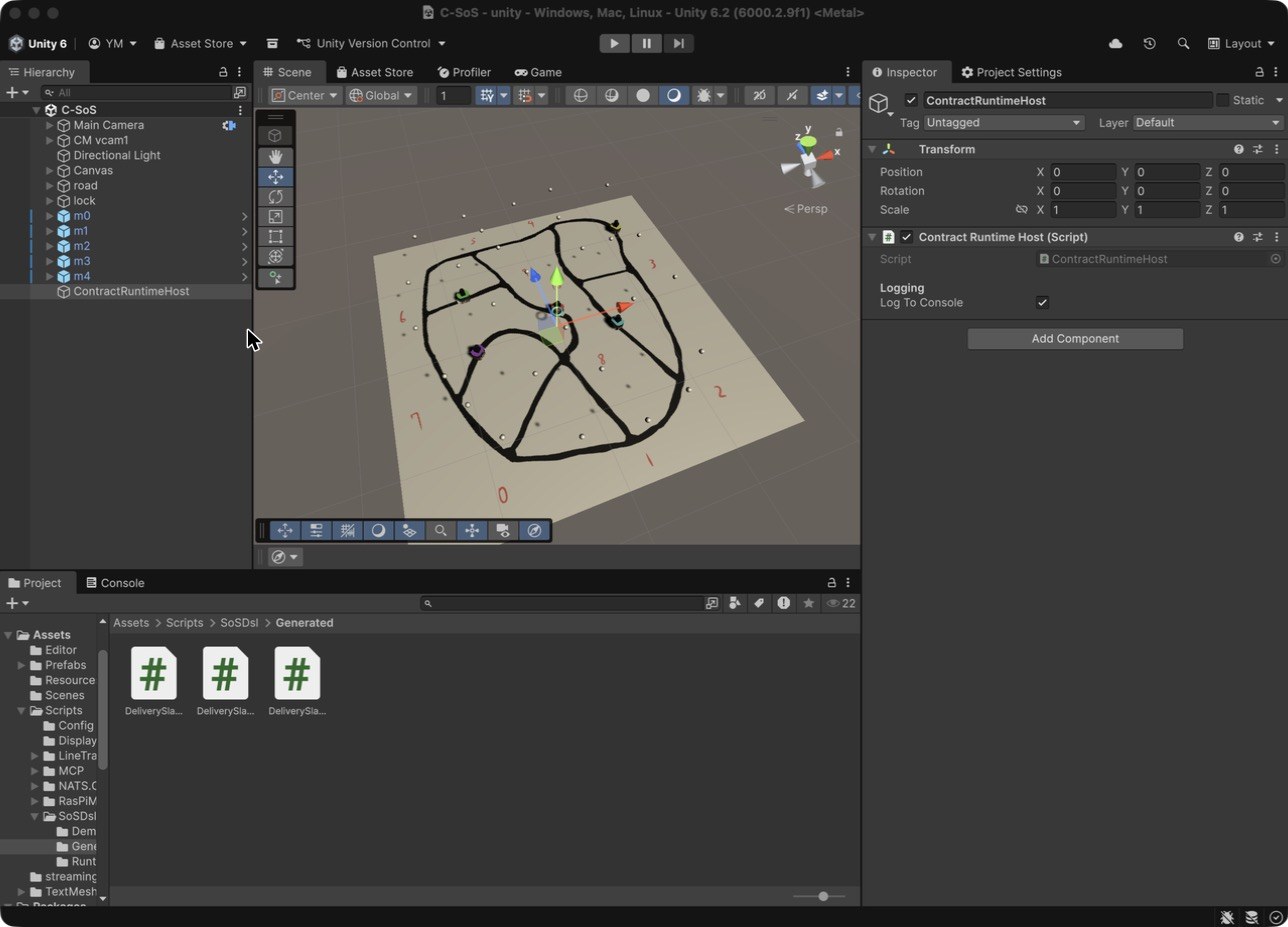
ContractRuntimeHost を追加(シーンに 1 つだけ)
Hierarchy ▸ 右クリック ▸ Create Empty
名前を ContractRuntimeHost に変更
Inspector ▸ Add Component ▸ "ContractRuntimeHost" を検索 ▸ CADL.SosDsl.Demo.ContractRuntimeHost を選択
Inspector:
Contract Runtime Host (Script)
└── Logging
    └── Log To Console   ☑  (チェックを入れたまま)
各ロボットに PilotContractBridge を追加
Hierarchy 上部の検索欄に Pilot_CSoS と入れると、5 体のロボットだけに絞り込めます。
それぞれに対して:
Inspector ▸ Add Component ▸ "PilotContractBridge" (CADL.SosDsl.Demo.PilotContractBridge)
Inspector に:
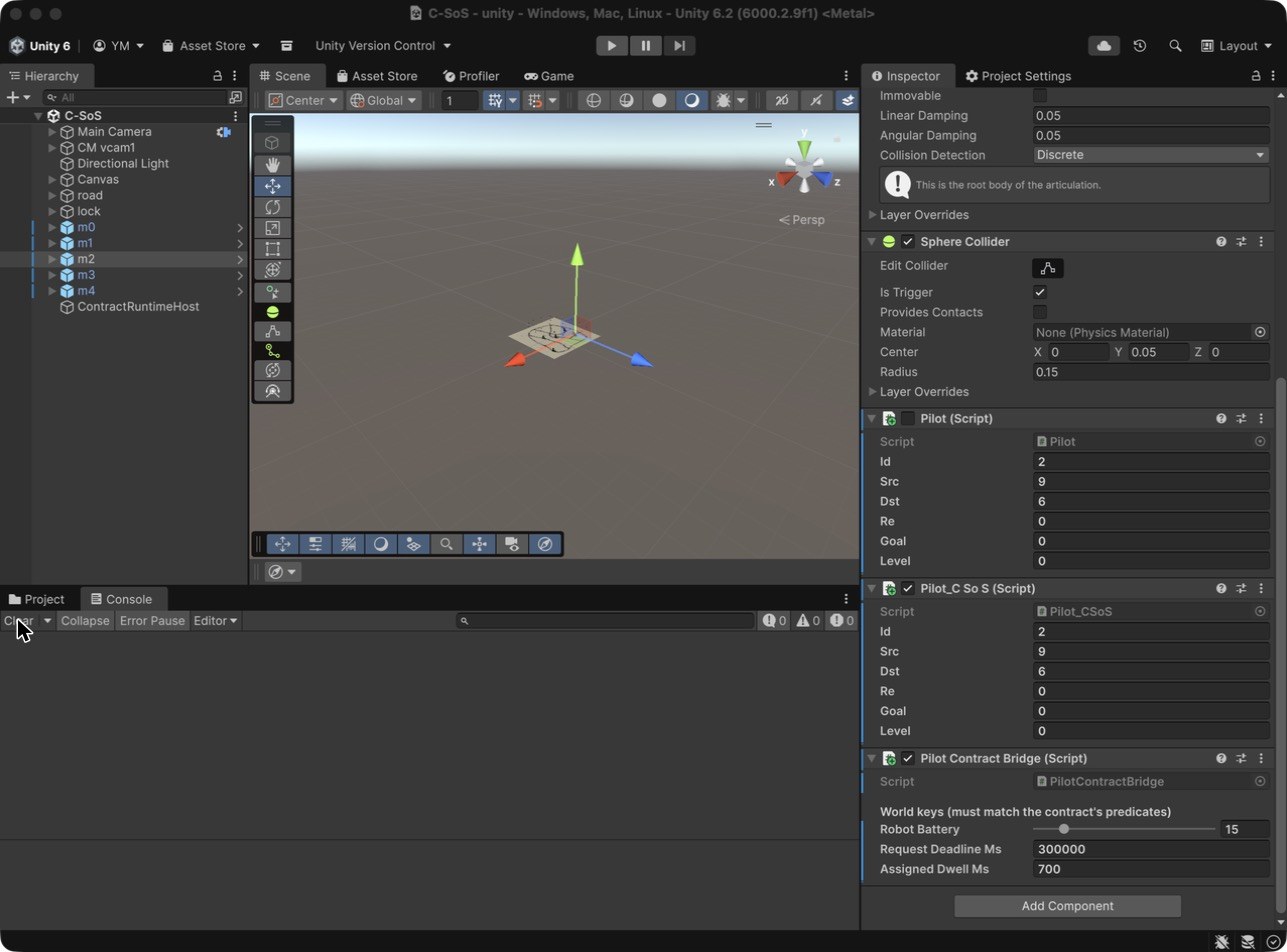
Pilot Contract Bridge (Script)
└── World keys (must match the contract's predicates)
    ├── Robot Battery       [───────●───] 90
    ├── Request Deadline Ms              300000
    └── Assigned Dwell Ms                700
Assigned Dwell Msは「Assigned状態に最低どれだけ留まってから accept するか」です。battery_guardのような周期モニター(500ms 間隔)がAssigned中に最低 1 回評価される猶予を作るためのもので、既定の 700ms のまま触らないでください(モニター周期より短くすると違反が検出されなくなります)。
5 体のうち 1 体の Battery スライダーを 15 まで下げ、battery_guard モニターを発火させます。
このときのエディタは次のようになります。ロボット m2 を選択した状態で、Inspector の一番下に Pilot Contract Bridge コンポーネントが表示されています(Robot Battery は 15)。
シーンを保存(Cmd+S / Ctrl+S)。
Play を押す
Editor 上部の ▶ をクリック。
8.3 表示されるもの
Console に以下のような行が連続的に出ます。Console の検索欄に lifecycle DELIVERY_SLA または violation と入れて絞り込めます。
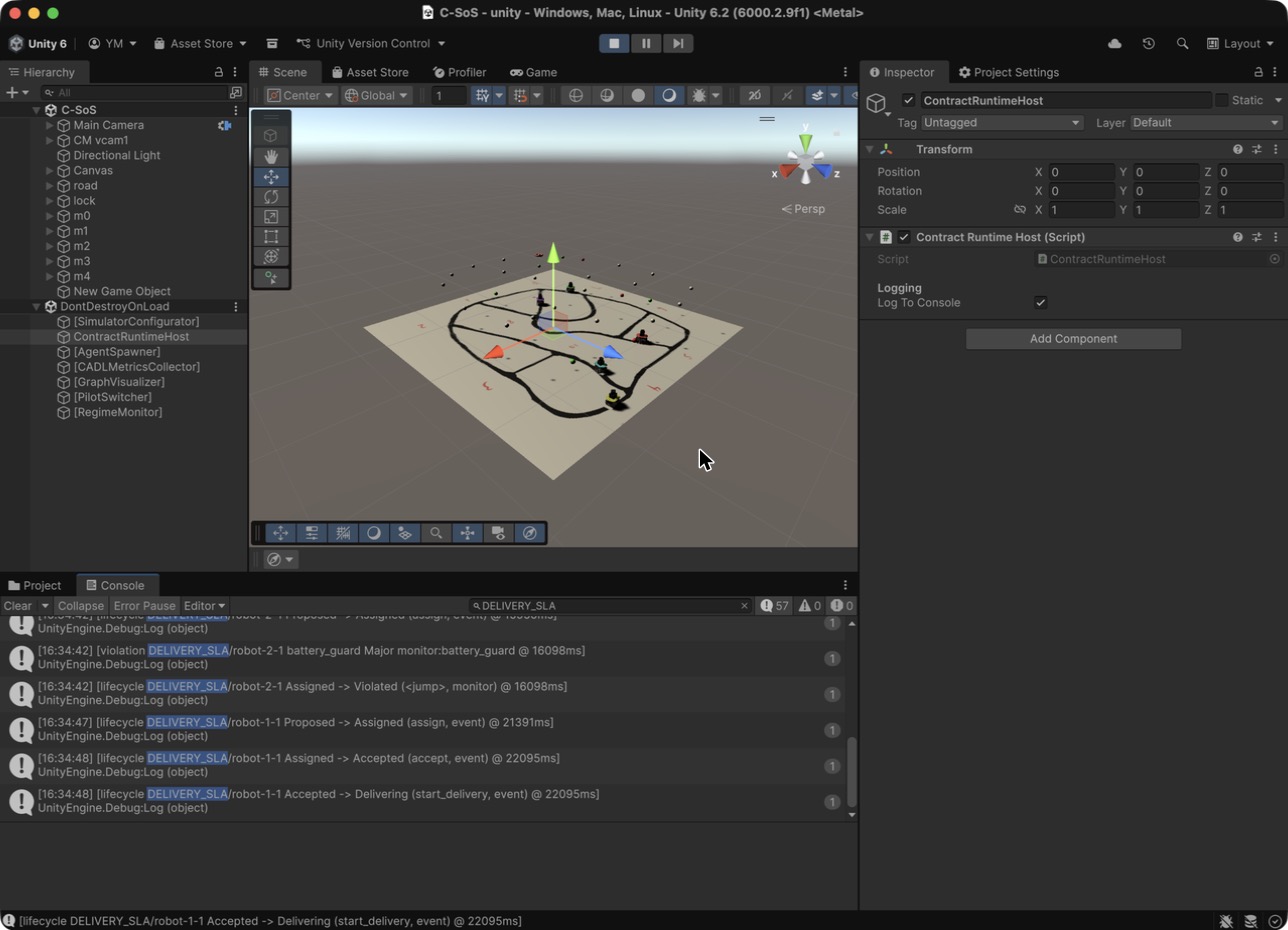
このスクリーンショットは Play 開始から約 22 秒後のもので、Console の検索欄に DELIVERY_SLA と入力し、Scene タブを選んだ状態です。バッテリ 15 の robot-2-1 が battery_guard で Violated になり、その 5 秒後に robot-1-1 が割り当てられたところです。Play 中、host は Hierarchy の DontDestroyOnLoad の下に ContractRuntimeHost として表示されます。この画像では、シーン側の Hierarchy に手順 6.3 のオブジェクトが「New Game Object」のまま残っていますが、Inspector には名前が出ています。
同じ実行中の経路網を拡大したものです。5 台のロボットが走行しています。
Play 中の Game ビューです。カメラがロボット m1 を追いかけており、右下の小さな映像はそのロボットのカメラから見た景色です。
[lifecycle DELIVERY_SLA/robot-2-1 Proposed -> Assigned (assign, event) @ 16112ms]
[violation DELIVERY_SLA/robot-2-1 battery_guard Major monitor:battery_guard @ 16112ms]
[lifecycle DELIVERY_SLA/robot-2-1 Assigned -> Violated (<jump>, monitor) @ 16112ms]

[lifecycle DELIVERY_SLA/robot-1-1 Proposed -> Assigned (assign, event) @ 21675ms]
[lifecycle DELIVERY_SLA/robot-1-1 Assigned -> Accepted (accept, event) @ 22479ms]
[lifecycle DELIVERY_SLA/robot-1-1 Accepted -> Delivering (start_delivery, event) @ 22479ms]
[lifecycle DELIVERY_SLA/robot-1-1 Delivering -> Completed (complete, event) @ 46361ms]
各ロボットの契約は、そのロボット自身のイベントでだけ進みます。調停器は約 5 秒ごとに 1 件ずつ配達を割り当てるので、ロボットは順番に Assigned になります(この実行では約 5・11・16・22・27 秒)。robot-1-1 の assign と accept の間が 700〜800 ms 空いているのは、6.4 で設定した Assigned Dwell Ms によるものです。バッテリ 15 の robot-2-1 は、assign と同じフレームで battery_guard に検出されています。
8.4 シーンの中の部品
C# が Unity で動く。シーン上の ContractRuntimeHost が毎フレーム Runtime.Tick(now) を呼び、期限切れと監視ルールを評価します。各ロボットに付けた PilotContractBridge が、ロボットの状態変化(配送を落札した・配達を終えた)を契約イベント(route_assignment や Delivered)に翻訳し、そのロボット自身の契約インスタンスに流し込みます。違反や状態遷移は Console に 1 行ずつ出ます:
[lifecycle DELIVERY_SLA/robot-2-1 Proposed -> Assigned (assign, event) @ 16112ms]
[violation DELIVERY_SLA/robot-2-1 battery_guard Major monitor:battery_guard @ 16112ms]
手書きの橋渡し — SoSDsl/Demo/
| ファイル | 中身 |
|---|---|
ContractRuntimeHost.cs | シーンに 1 つ。ランタイムを保持し、毎フレーム Tick し、イベントを Console に印字 |
PilotContractBridge.cs | ロボットごとに 1 つ。Pilot_CSoS を観測して契約イベントに翻訳。Assigned Dwell Ms(700ms)は周期監視が Assigned 状態を見逃さないための待ち時間 |
シミュレータ本体(契約とは独立に動く)
| ファイル | 中身 |
|---|---|
LineTrace/Pilot_CSoS.cs | ロボットの頭脳。経路追従・配送の入札(claim)・落札・完了。契約のことは何も知らない |
arbitrator/C-SoS/main/main.go | Go 製のアービトレータ(配送の割当係)。NATS で配送を配り、早い者勝ち(FCFS)で落札を決める |
Assets/streamingAssets/cadl_config.json | グラフ(11 ノード・17 エッジ)・ロボット台数・NATS 設定。両側が読み込む:アービトレータ起動時の [Config] 行(Terminal 2)と、Unity の Console に出る [GraphDefinition] Loaded from CADL config の行は、このファイルに由来する |
どこを触ると何が変わるか
改造したくなったとき、目的ごとに触るべき場所は 1 か所です(他は生成物か、手で編集しない場所です)。
| やりたいこと | 触る場所 |
|---|---|
| 期限を変える・監視を増やす・状態を足す | .cadl ファイル(→ e2e スクリプトで再生成) |
| ロボットの動き方を変える | Pilot_CSoS.cs(ブリッジが観測するイベントが変わらない限り、契約側の変更は不要) |
| 契約イベントへの翻訳を変える | PilotContractBridge.cs |
| 生成される C# の形を変える | contract_emitter.py(上級者向け) |
| ロボット台数・地図を変える | cadl_config.json |
触ってはいけない場所:Generated/ と Runtime/ の中身の手編集。次に e2e スクリプトを実行すると上書きされます(直したいなら生成器を直す)。
コードを読む(任意、約 10 分)
PilotContractBridge.cs を読み、「観測→イベント」の翻訳がどれだけ薄いかを確かめます。
8.5 チェック
すべて確認:
| 項目 | 期待 |
|---|---|
[lifecycle ... robot-{id}-1 ...] イベントが 5 体すべて に出る | はい |
Battery 15 のロボットには monitor:battery_guard の violation が出る | はい |
各ロボットの最初の遷移は Proposed -> Assigned | はい |
ロボットは約 5 秒ごとに 1 台ずつ Assigned になる(調停器が 1 件ずつ配達を割り当てる)ので、最後の 1 台までは 25〜30 秒ほどかかる | はい |
ロボットの契約が Completed になるのは、そのロボットが配達を終えたときで、他のロボットの契約は一緒に動かない | はい |
| 第 7 章の Python と 同じ種類のイベント(lifecycle 遷移・violation)が同じ意味で出ている | はい |
8.6 よくある間違い
| 症状 | 対処 |
|---|---|
Console: [PilotContractBridge X] ContractRuntimeHost.Instance is null | host を置き忘れ。8.2 節の「ContractRuntimeHost を追加」をやり直す。 |
| Console に contract イベントが何も出ない | NATS / arbitrator が起動していない。Terminal 1 に Server is ready、Terminal 2 に [Config] … taskArbitration.enabled=true … が出ているか確認。 |
配送が一切割り当てられない(WON delivery が出ない) | arbitrator が設定を読めていない可能性。-config に cadl_config.json の絶対パスを渡して起動し直し、taskArbitration.enabled=true の表示を確認する(同梱の config は既定で true)。 |
Play 後 Console に The name 'CADL.SosDsl.Demo.ContractRuntimeHost' could not be found | Generated/Runtime ファイルが認識されていない。e2e スクリプトを再実行、または Unity で Assets ▸ Reimport All。 |
全車が Proposed のまま、約 5 分後に deadline_watch で Violated | arbitrator が前回 Play の状態を持ち越している(落札が来ない)。Play を止め、arbitrator を再起動(必要なら NATS も)してから再生。Play のたびに再起動が必要(6.1 の注記参照)。 |
コンパイルエラー ... already contains a definition for ...(パスが Generated/Generated/… や Runtime/Runtime/…) | 生成ツリーが入れ子に二重コピーされている。Assets/Scripts/SoSDsl/Generated/Generated と Runtime/Runtime を削除(最新の e2e スクリプトは自動で掃除する)。 |
Battery 15 の車も違反せず Completed まで進む | bridge が assign と accept を同一フレームで撃ち、Assigned に留まらないため periodic な battery_guard がサンプリングできない。同梱の PilotContractBridge は assignedDwellMs(既定 700ms)で対策済み。bridge を差し替えた場合はこの値を monitor 周期より大きく保つ。 |
8.7 おさらい
CADL で仕様を書き、IR に変換し、C# を生成し、リアルタイムシミュレーションとして実行するところまでを通しで体験し、期限切れやバッテリ規則への違反が検出され、該当する契約インスタンスが Violated に移る様子を確認しました(ランタイムが行うのは違反の検出と記録であり、ロボットの逸脱そのものを防ぐわけではありません)。
8.8 演習
演習 8.1 (★★★) — Unity シーンを動かす
目的: C# ランタイムが Python と同じトレース形を出すことを検証する。
手順: 8.2〜8.3 節に従う。Console 出力を Python の session4_baseline.ndjson と比較し、イベントの形式が同じであることを確認する(終端状態の内訳まで Python 側のシナリオと一致するわけではありません)。